AGV与RGV的区别? 2025-12-16
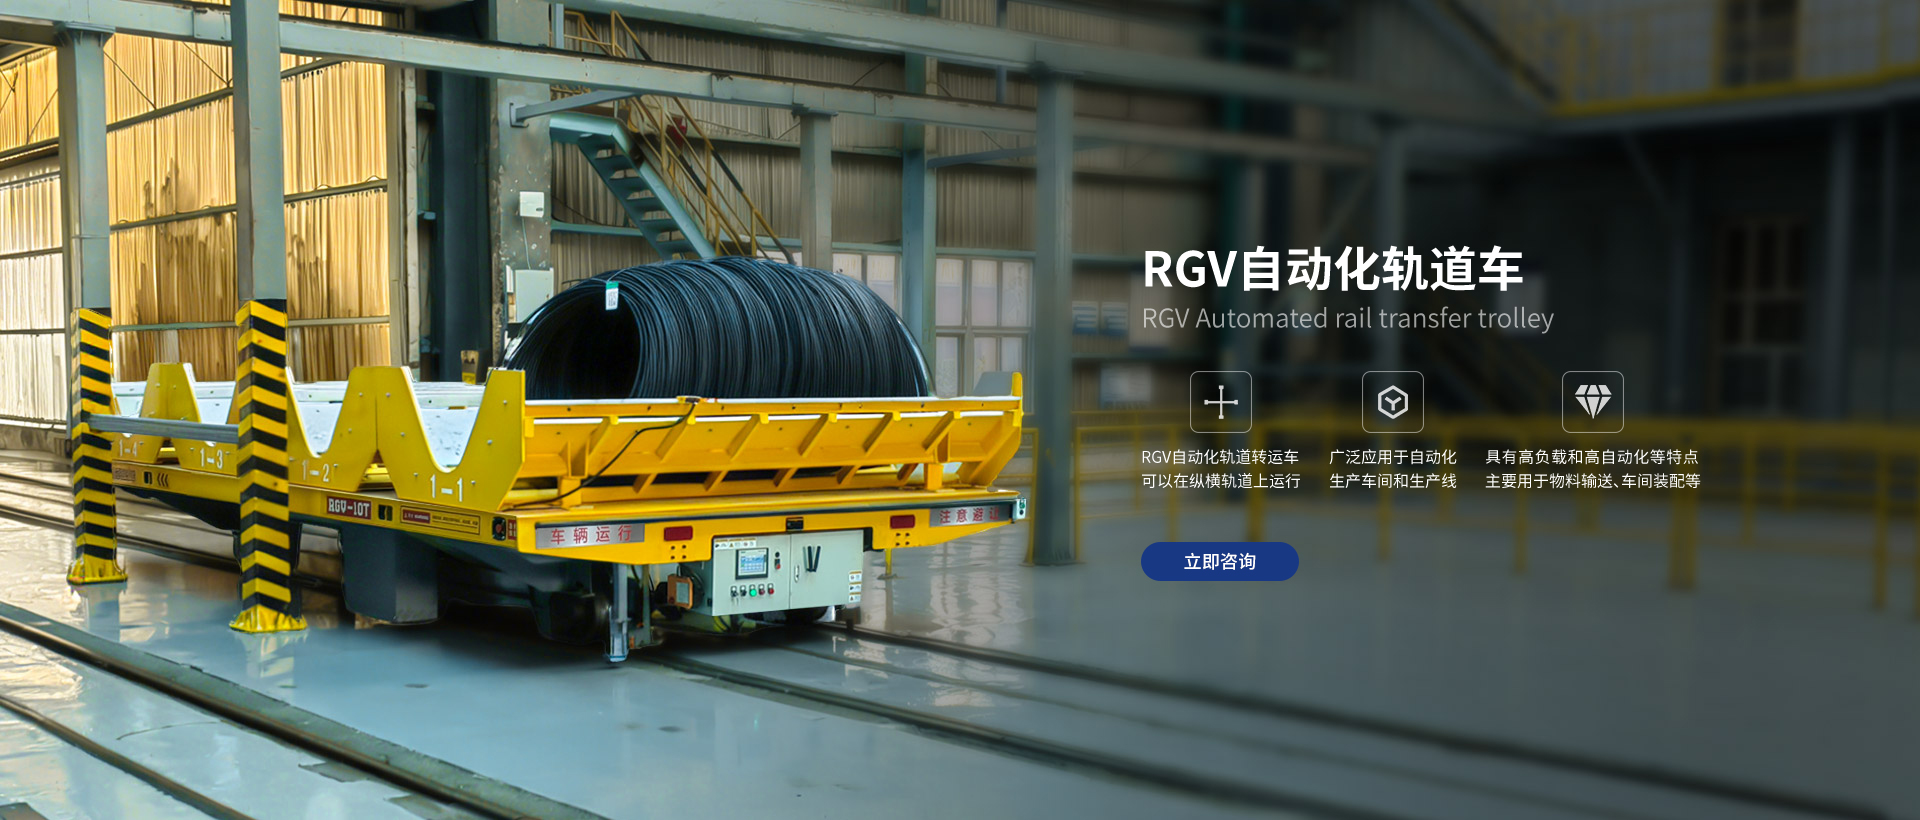
1.导引方式RGV:依赖固定轨道,路径不可变,需物理改造才能调整路线。AGV:通过激光、磁条或视觉导航,路径可通过软件灵活调整,适应动态环境。 2.适用场景RGV:适合重载、高精度重复运输(如汽车生产线车身转运)。环境要求:轨道需平整,适合固定工艺流程。AGV:适合柔性物流(如需要多路径配送)、...
无轨车和全向车的区别是什么? 2025-12-16
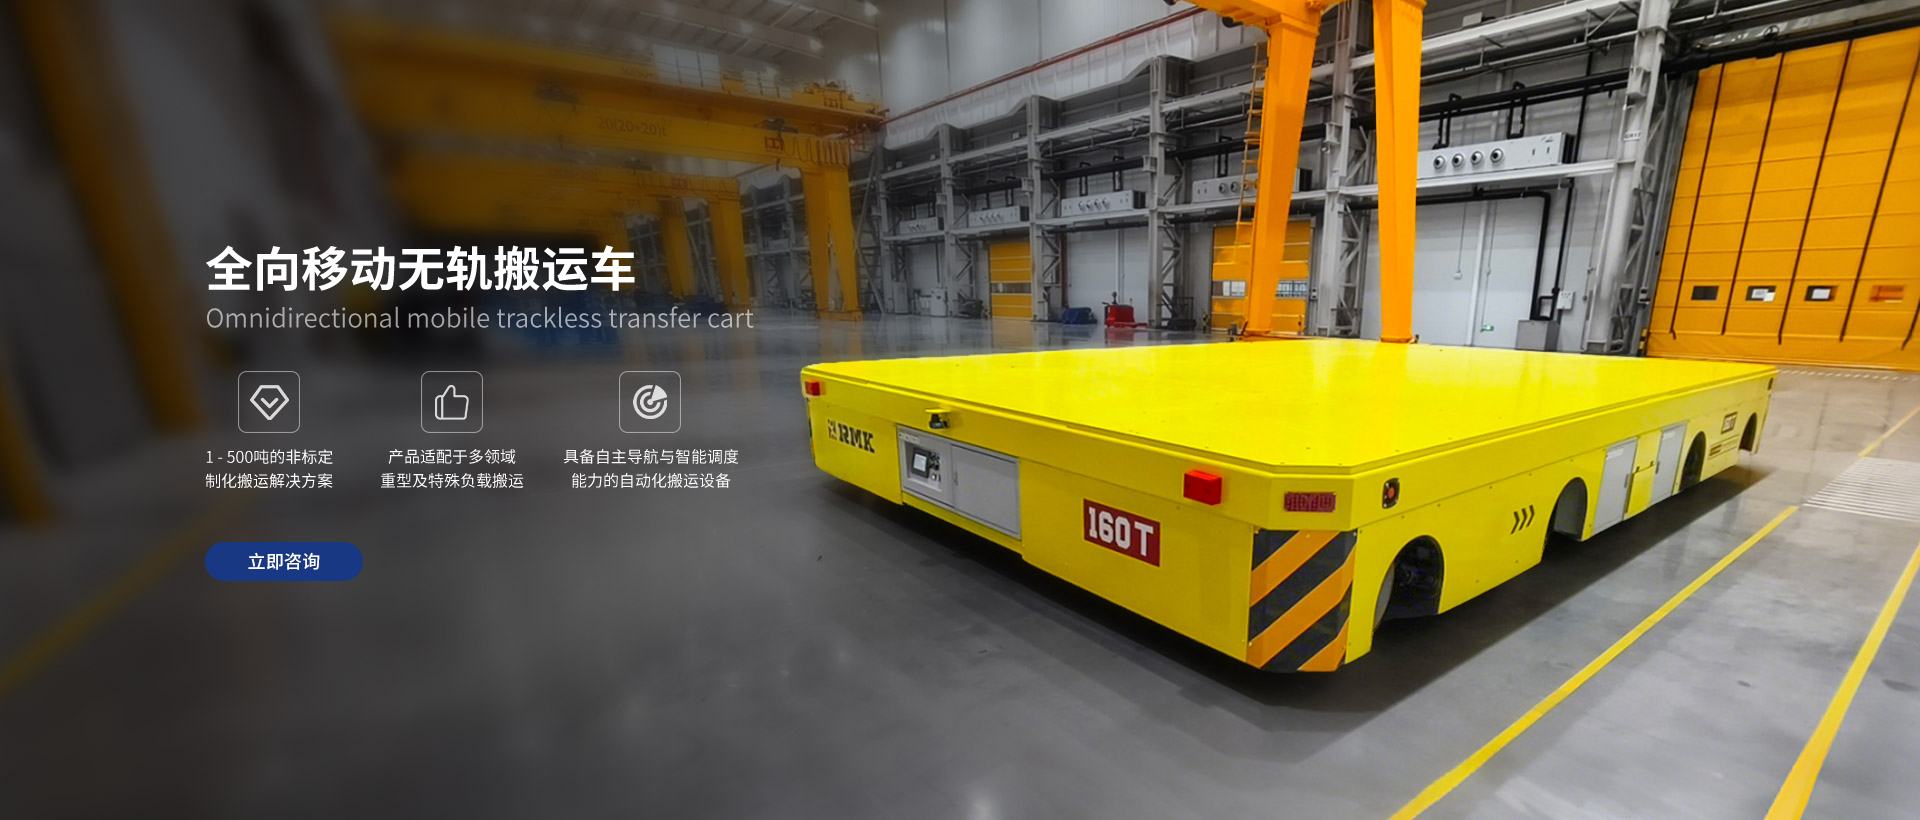
1.定义与设计无轨车:不依赖固定轨道运行,通常配备轮胎,可以在平坦的地面上自由移动。适用于灵活多变的工作环境,如车间、仓库或户外场地。驱动方式为电动。全向车:具备全向移动能力,可以在不改变车身方向的情况下实现横向、斜向或旋转运动。通常采用麦克纳姆轮或舵轮设计。适用于需要高精度定位和灵活移动的场景,如狭窄空间或自动化生产线。2.移...
轨道车可以纵横移动吗? 2025-12-16
轨道车是可以实现纵横移动的,这主要取决于其设计和应用场景。一般来说,轨道车主要通过在铺设好的固定轨道上运行来实现移动。如果需要在纵横两个方向上移动,通常可以通过设计十字轨道、环形轨道、分支轨道或者采用特殊的转向装置来实现。例如,在一些自动化生产线中,为了满足物料搬运和配送的需求,轨道车可能会采用十字轨道设计,这样它就可以在固定的轨道上实...
RGV有哪几种供电方式? 2025-12-16
滑触线供电:通过集电器与滑线接触供电,集电器固定在RGV的车体侧面,保证集电器的各电极与滑线良好接触,为RGV供电。低压轨道取电:通过特定的取电装置从轨道中获取电能。蓄电池供电:适合运行距离较短或需要频繁启动、停止的RGV,可以提供稳定的电能,且不需要额外的供电线路。卷缆供电:卷缆供电方式通过卷缆将电能从固定电源传输到RGV...
AGV如何做到自动避障? 2025-12-16
AGV实现自动避障主要依靠其避障系统,该系统通过多种传感器和设备来感知周围环境,并根据感知到的信息做出相应的避障决策。传感器避障:AGV通常会配备多种传感器,如超声波传感器、红外线传感器等。这些传感器能够实时检测AGV周围的障碍物,并在检测到障碍物时向AGV控制系统发送信号。控制系统根据这些信号计算出合适的避障路径,从而避免与障碍物发生碰...
 130-7261-0820

 点击咨询
